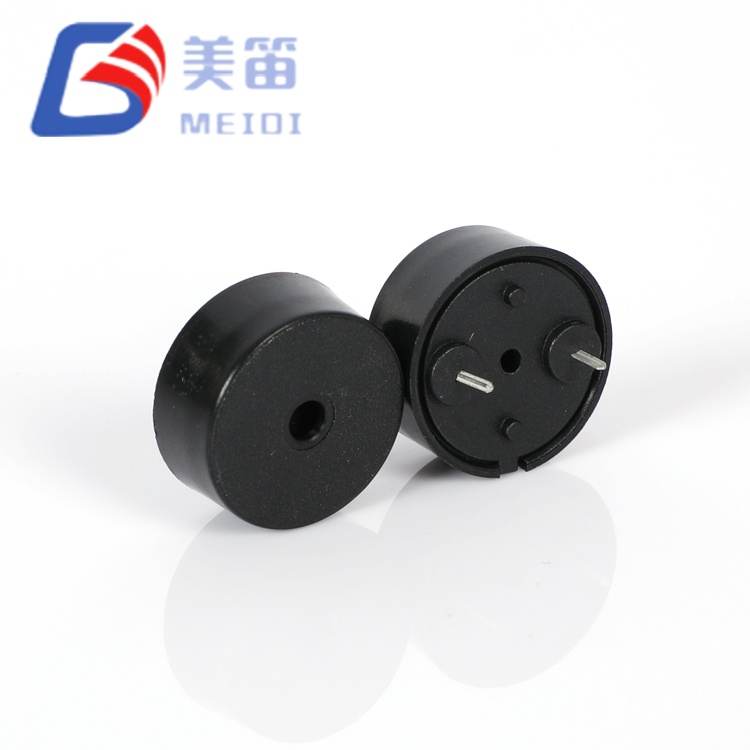
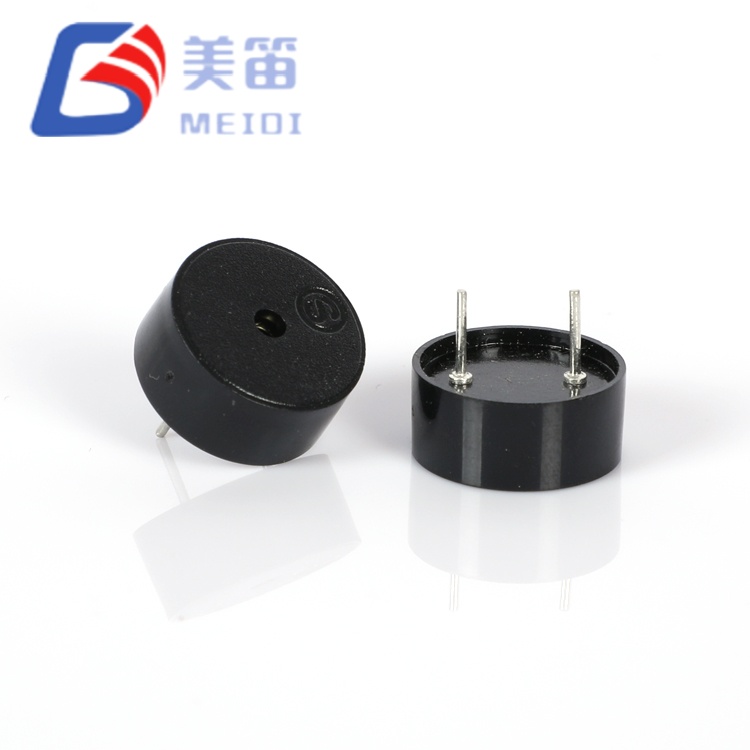
Een magnetische passieve zoemer is een van de meest veelzijdige akoestische signaalcomponenten die in moderne elektronica worden gebruikt. In tegenstelling tot een actieve zoemer die zijn eigen interne oscillator draagt, vertrouwt een magnetische passieve zoemer op een extern aandrijfsignaal om geluid te produceren. Voor ingenieurs, kopers en productontwerpers is het begrijpen van hoe een magnetische passieve zoemer werkt de eerste stap in de richting van het kiezen van de juiste akoestische component voor alarmen, bedieningspanelen, slimme apparaten en industriële apparatuur. Deze technische gids uit 2026 legt het werkingsprincipe, de interne structuur, selectiecriteria en echte productparameters van de magnetische passieve zoemer uit en vergelijkt deze met actieve en piëzo-elektrische alternatieven, zodat u met vertrouwen de juiste magnetische passieve zoemer kunt kiezen.
1. Wat is een magnetische passieve zoemer?
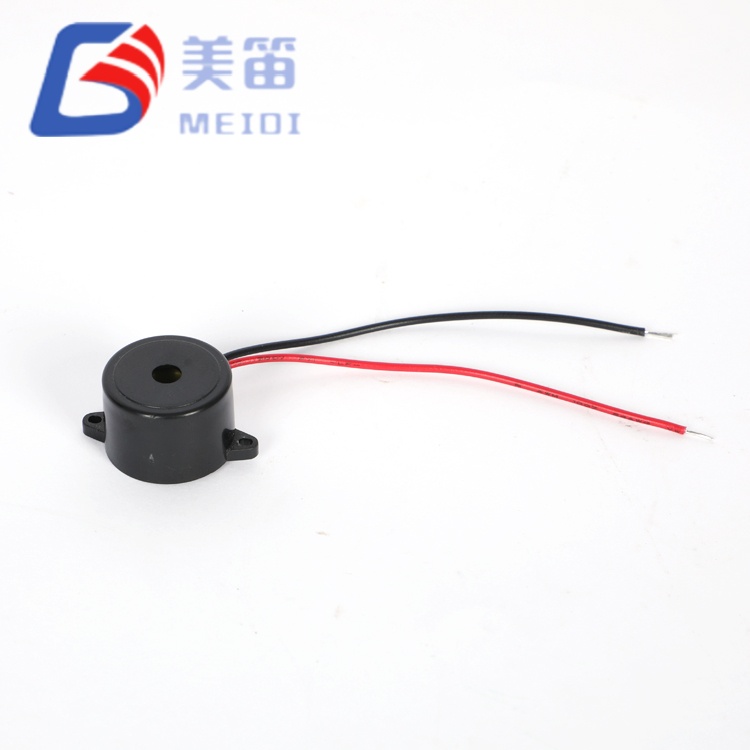
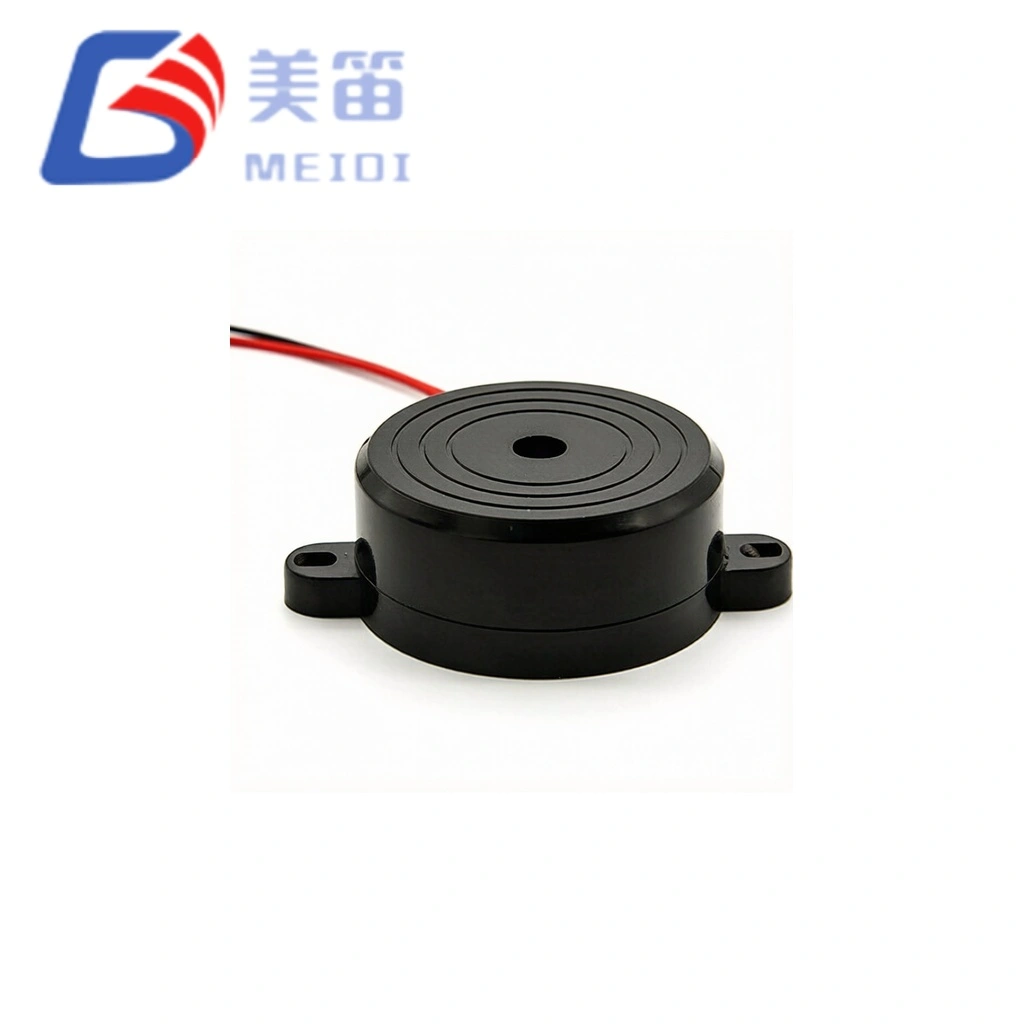
Een magnetische passieve zoemer is een elektromagnetische akoestische transducer die een elektrisch signaal omzet in hoorbaar geluid. Het woord "passief" betekent dat de component geen ingebouwde oscillator bevat; het heeft een extern blokgolf- of wisselstroomsignaal nodig om te trillen. Het woord 'magnetisch' verwijst naar het bewegende-spoelmechanisme: een spoel, een permanente magneet en een dun ferromagnetisch diafragma. Omdat een magnetische passieve zoemer de toon, toonhoogte en melodie onder de controle van de host-microcontroller laat, biedt deze veel meer flexibiliteit dan een actieve zoemer met een vaste toon. Kortom, een magnetische passieve zoemer is het ‘domme’ maar programmeerbare neefje van de zoemerfamilie – en die programmeerbaarheid is zijn grootste kracht.
2. Hoe werkt een magnetische passieve zoemer?
Het werkingsprincipe van een magnetische passieve zoemer is gebaseerd op elektromagnetisme en membraantrilling. Het proces verloopt in vijf stappen:
Stap 1 — Signaaltoepassing.Een microcontroller of een speciaal aandrijfcircuit stuurt een blokgolf (PWM) naar de twee aansluitingen van de magnetische passieve zoemer. Een blokgolf heeft de voorkeur boven een sinusgolf, omdat de scherpe randen de spoelstroom op beslissende wijze omschakelen, waardoor de efficiëntie en het volume worden verbeterd.
Stap 2 — Opwekking van magnetisch veld.De wisselstroom die door de spoel vloeit, creëert een fluctuerend magnetisch veld rond de kern.
Stap 3 — Forceer interactie.Dit veranderende veld werkt samen met het statische veld van de permanente magneet, waardoor het ferromagnetische diafragma met de aandrijffrequentie naar en van de magneet wordt geduwd en getrokken.
Stap 4 — Trillingen en geluid.Het diafragma oscilleert snel, waardoor luchtmoleculen worden verplaatst en geluidsgolven worden geproduceerd. Een blokgolf van 2,4 kHz levert een toon van 2,4 kHz op; de frequentie van het geluid wordt volledig bepaald door het externe signaal. Dit is de reden waarom een magnetische passieve zoemer elke toon die u programmeert kan reproduceren.
Stap 5 — Resonantieafstemming.Door de magnetische passieve zoemer dichtbij zijn mechanische resonantiefrequentie aan te drijven, wordt het geluidsdrukniveau (SPL) en de efficiëntie gemaximaliseerd. De meeste eenheden resoneren tussen 2,0 kHz en 2,7 kHz. De holte van de behuizing heeft ook invloed op de resonantie, zodat de prestaties van de bank kunnen veranderen zodra de zoemer in een gesloten behuizing is gemonteerd.
Deze ‘domme’ aard – volledig gecontroleerd door het externe circuit – is precies wat de magnetische passieve zoemer als passief definieert, en daarom kan één model vele geluidsfuncties vervullen.
3. Hoofdcomponenten van een magnetische passieve zoemer
Elke magnetische passieve zoemer deelt vier kernonderdelen:
Spoel.Een koperen wikkeling rond een spoel. Wanneer er stroom doorheen gaat, wordt de spoel een elektromagneet. De spoelweerstand (DCR) meet doorgaans 16Ω, 42Ω of 140Ω, wat de berekening van de aandrijfstroom bepaalt.
Permanente magneet.Biedt het constante magnetische basisveld waartegen het veld van de spoel inwerkt om het diafragma te bewegen.
Diafragma.Een dunne, flexibele ferromagnetische plaat – vaak een nikkel-ijzerlegering – net boven de magneet. Het is het deel dat fysiek trilt om geluid te maken.
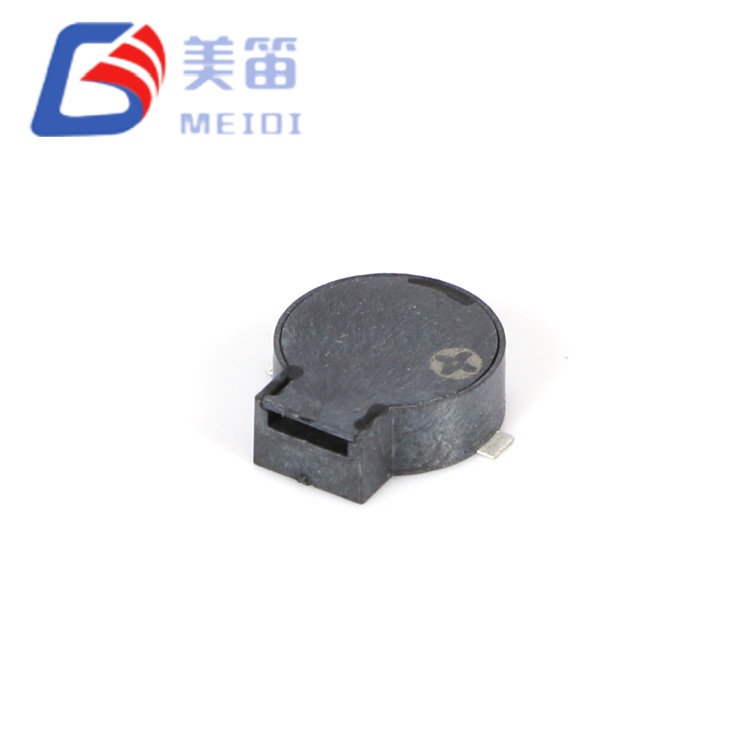
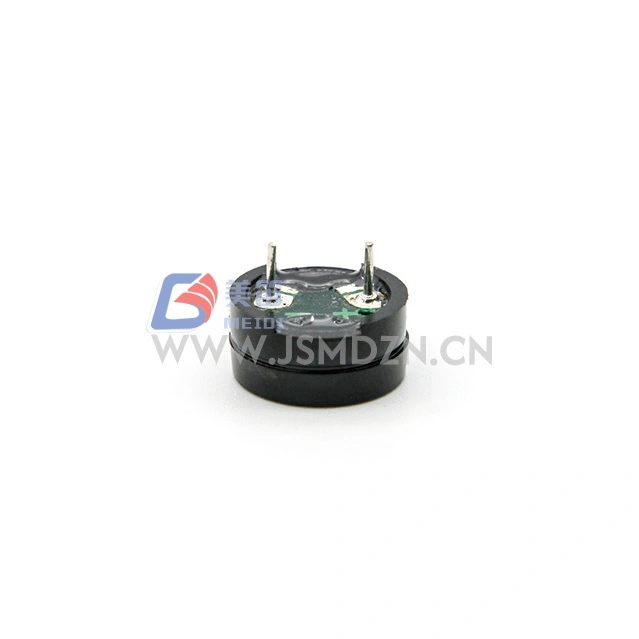
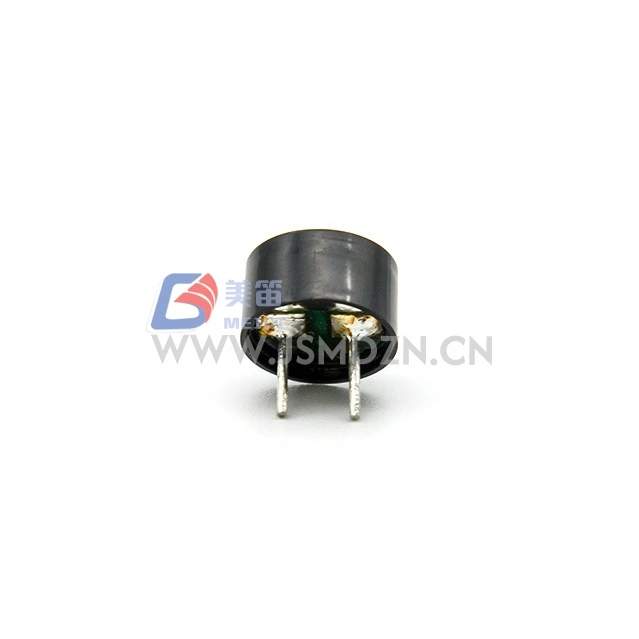
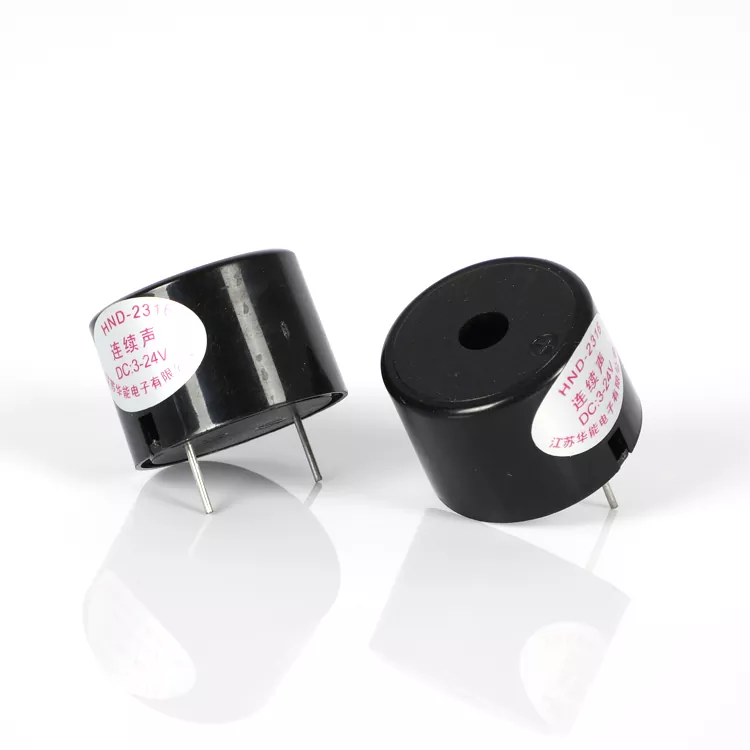
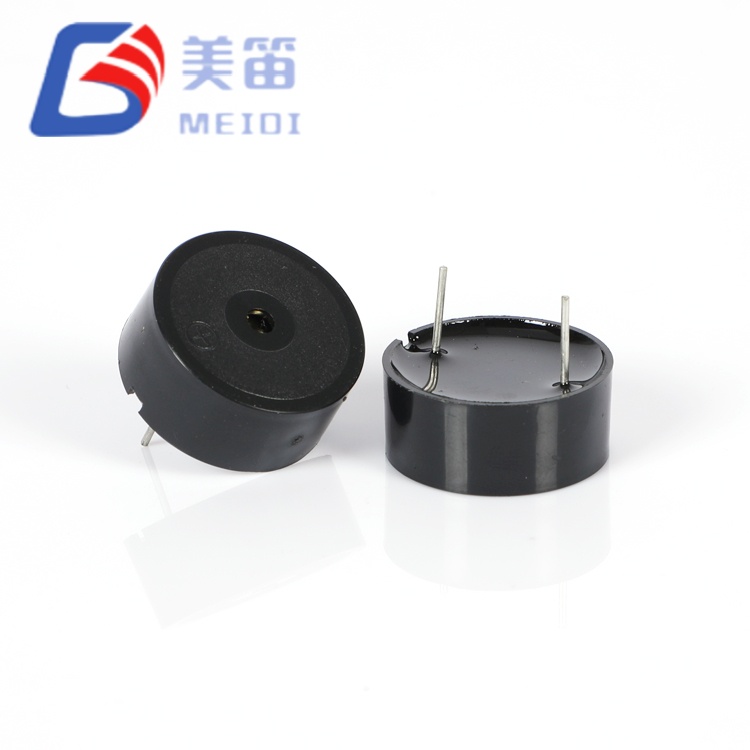
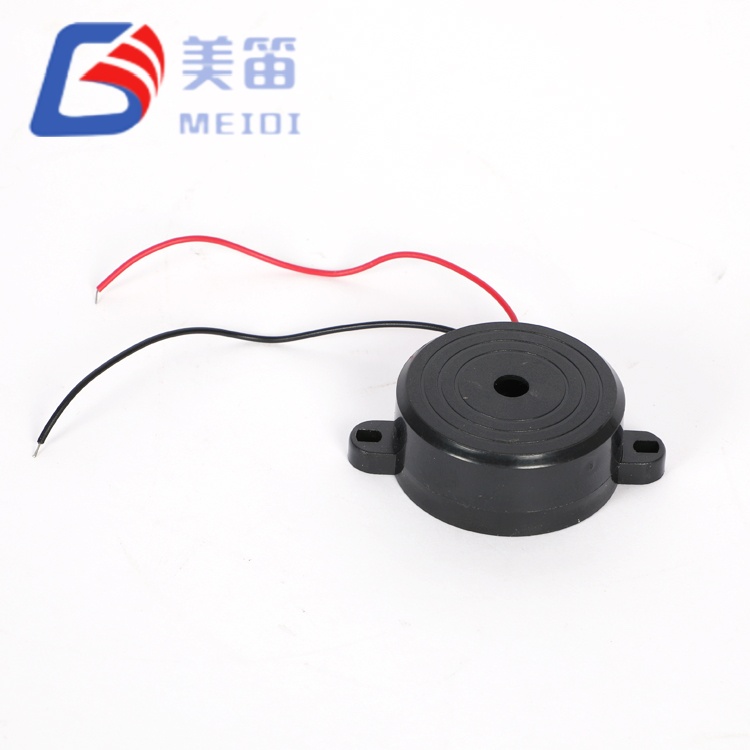
Huisvesting.Een plastic of metalen behuizing die de interne onderdelen beschermt, de akoestische output bepaalt en de PCB-voetafdruk definieert. Gangbare formaten variëren van Φ12×8,5 mm tot 12,0×9,0 mm, met opties met laag profiel voor slanke apparaten. Deze vier onderdelen definiëren elke magnetische passieve zoemer op de markt.
4. Actieve versus passieve zoemers: wat is het verschil?
Het verschil tussen actieve en passieve zoemers is of de oscillatiebron zich in het onderdeel of in uw firmware bevindt. Op datasheets kunt u de voorwaarden ook tegenkomentransducer(externe schijf) enindicator(interne schijf).
Een actieve zoemer integreert een interne oscillator. Pas gelijkstroom toe binnen het nominale bereik en hij piept zelfstandig op een vaste toon: geen code, geen extra onderdelen. Een magnetische passieve zoemer bevat daarentegen alleen de spoel en het diafragma. Uw MCU of een driver-IC moet de golfvorm genereren. Voor een magnetische passieve zoemer is de afweging eenvoudig: actief geeft u de snelste integratie en geen firmware; passief geeft u toonhoogtecontrole, melodieën en tweetonige alarmsignalen via één enkele, goedkope transducer.
Item
Actieve zoemer
Magnetische passieve zoemer
Drive-bron
Interne oscillator (gelijkstroom)
Externe blokgolf / MCU PWM
Uitgangstoon
Vast
Door gebruiker gedefinieerd (frequentie + inschakelduur)
Firmwarebehoefte
GPIO aan/uit
Timer / PWM-kanaal
Toon ontwerp
Enkele piep/alarm
Pieptonen, tonen, melodieën
Typisch gebruik
Piepen bij inschakelen, foutwaarschuwing
Toetsenbordfeedback, alarm op meerdere niveaus
5. Magnetische versus piëzo-elektrische zoemer: een vergelijking van specificaties
Magnetische en piëzo-elektrische zoemers maken beide geluid, maar ze doen het op een andere manier. Een magnetische passieve zoemer beweegt een spoel en een magneet; een piëzo-elektrische zoemer buigt een keramische schijf. De praktische afwegingen zijn van belang voor de componentselectie.
Parameter
Magnetische passieve zoemer
Piëzo-elektrische zoemer
Bedrijfsspanning
1,5–12 V gelijkstroom
3–30 V gelijkstroom
Huidige trekking
~30–100 mA
2–10 mA
Resonante frequentie
2,0–2,7 kHz (volle, warme toon)
3,0–4,0 kHz (scherp, tonaal)
Geluid karakter
Voller, meer "luidsprekerachtig"
Scherper, elektronischer
SPL @ 10 cm
75–100 dB
80–100 dB
Voetafdruk
Compact cilindrisch / rechthoekig
Zeer dunne schijf
Beste voor
Laagspanning, rijkere toon, luidruchtige locaties
Ultralaag vermogen, dunne apparaten
Ter context: wereldleiders zoals Murata en TDK hebben veel van de maatstaven op het gebied van piëzo-elektrische en elektro-akoestische componenten vastgesteld; een magnetische passieve zoemer blijft de voorkeurskeuze wanneer een lage spanning en een vollere toon vereist zijn. Wanneer budget en toon er beide toe doen, wint een magnetische passieve zoemer het vaak van piëzo voor laagspanningsontwerpen.
6. Belangrijke technische parameters die u moet controleren
Wanneer u een magnetische passieve zoemer evalueert, lees dan het gegevensblad aan de hand van deze parameters:
Geluidsdrukniveau (SPL).Luidheid in dB gemeten op 10 cm. Industriële locaties hebben mogelijk 85 dB of meer nodig; Zorg ervoor dat de SPL het omgevingsgeluid met minimaal 10 dB overschrijdt.
Bedrijfsspanning (Vp-p).De piek-tot-piekamplitude van de aanbevolen blokgolf (bijvoorbeeld 3 Vp-p, 5 Vp-p, 12 V) - geen gelijkstroomvoedingsspanning. Dit is de amplitude die uw chauffeur moet leveren.
Resonante frequentie.Rijd in de buurt van deze frequentie voor maximale output en efficiëntie. Buiten-resonantiewerking verspilt stroom en verlaagt de SPL.
Spoelweerstand (DCR) en stroom.Een spoel van 42 Ω bij 5 Vp-p trekt ongeveer 40 mA; dimensioneer de aandrijftransistor dienovereenkomstig met behulp van de wet van Ohm (I = V / R).
Flyback-diodebescherming.Omdat een magnetische passieve zoemer een inductieve belasting is, veroorzaakt het uitschakelen van de driver een tegen-EMF-spanningspiek. Een vrijloopdiode (flyback) die over de spoel is geplaatst, beschermt de schakelende MOSFET of BJT tegen schade.
Terminaltype.SMD voor geautomatiseerde pick-and-place-lijnen, of through-hole (THT) voor handmatige en modulaire borden.
Om de theorie concreet te maken, zijn hier representatieve magnetische passieve zoemermodellen uit de MEIDI-catalogus, met de werkelijke nominale spanning, resonantiefrequentie, SPL en spoelweerstand die bij de productie worden gebruikt. Spoelweerstand van 16Ω / 42Ω / 140Ω komt overeen met de typische 3 V / 5 V / 12 V-aandrijvingsfamilies.
Model
Maat (mm)
Beoordeeld V
Resonante frequentie
SPL@10cm
Spoel R (Ω)
Maximale stroom
HN-12012.4KHZ-16R
12,0×9,0
3 V
2400 Hz
≥85 dB
16±5
≤80mA
HN-12062.4KHZ
12,0×9,0
5 V
2400 Hz
≥85 dB
42±5
≤60mA
HN-120652.7KHZ-42R
12,0×6,5
5 V
2700 Hz
≥85 dB
42±5
≤60mA
HN-12085-16R
Φ12×8,5
3 V
2048 Hz
≥85 dB
16±4
≤50mA
HN-12122KHZ-140R
12,0×9,0
12 V
2000 Hz
≥85 dB
140±10
≤40mA
Alle vermelde modellen zijn elektromagnetische (magnetische) passieve zoemers vervaardigd onder ISO 9001/ISO 14001-systemen en voldoen aan RoHS, REACH en CE. Volledige elektrische kenmerken, overzichtstekeningen en SPL-curven zijn beschikbaar op elke productpagina en in het downloadbare gegevensblad. Zie demagnetische passieve zoemercatalogusvoor het volledige assortiment.
8. Waarom kiezen voor een magnetische passieve zoemer?
Een magnetische passieve zoemer biedt verschillende voordelen waardoor het een standaardkeuze is voor veel ontwerpen:
Frequentieflexibiliteit.Verander het rijsignaal en één model heeft vele functies: alarmen, bevestigingen en zelfs eenvoudige melodieën.
Kosteneffectiviteit.Een enkele goedkope transducer die wordt bestuurd door een bestaande MCU verslaat verschillende actieve zoemers met een vaste toon.
Compact formaat.Pakketten zoals Φ12×8,5 mm passen op draagbare en draagbare apparaten met beperkte ruimte.
Laagspanningsbedrijf.Werkt vanaf 3 V, ideaal voor producten op batterijen.
Lange levensduur.Geen interne oscillator die faalt; de eenvoudige mechanische constructie zorgt voor een sterke betrouwbaarheid op lange termijn.
Daarom past een magnetische passieve zoemer zowel bij consumenten- als industriële producten.
9. Waar magnetische passieve zoemers worden gebruikt
De magnetische passieve zoemer verschijnt overal waar een apparaat gehoord moet worden. Typische toepassingen zijn onder meer:
Alarm- en beveiligingssystemen (inbraak, brand, gasdetectie)
Industriële bedieningspanelen en automatiseringsapparatuur
IoT- en smarthome-knooppunten (statuspiepjes, koppelingstonen, onderhoudswaarschuwingen)
In elk geval biedt de magnetische passieve zoemer goedkope, betrouwbare hoorbare feedback die zelfs werkt in heldere of luidruchtige omgevingen waar visuele indicatoren tekortschieten. Een magnetische passieve zoemer lost dit op met eenvoudig, goedkoop geluid.
10. Hoe u de juiste magnetische passieve zoemer selecteert
Gebruik deze checklist om een magnetische passieve zoemer aan uw product te koppelen:
Selectiefactor
Wat te verifiëren
Voedings-/aandrijfspanning
Match 3 V-, 5 V- of 12 V-systeem; bevestig de Vp-p-beoordeling
Vereiste luidheid
SPL @ 10 cm moet omgevingsgeluid met 10 dB verslaan
Frequentie
Kies een model waarvan de resonantiefrequentie geschikt is voor het menselijk gehoor en de omhulling
Huidig budget
Grootte drivertransistor voor 30–100 mA spoelstroom
Montage
SMD voor automatisering, THT voor bruikbare borden
Omgeving
Controleer de bedrijfstemperatuur en de bescherming tegen binnendringing
Als praktisch voorbeeld: MEIDI's compacte 9×5,5 mm-model HNB-09A05 werkt op 5 V DC en levert 82 dB op 10 cm in een kleine SMD-voetafdruk – ideaal voor draagbare en draagbare ontwerpen met beperkte ruimte. Voor een 12,0 x 9,0 mm 5 V-optie resoneert HN-12062.4KHZ nabij 2,4 kHz bij ≥85 dB met een spoel van 42 Ω. Zie deModelpagina van 9,5 x 5,5 mm, devolledige modellenlijst, ofneem contact op met ons teamvoor monsters.
11. Veelvoorkomende problemen en oplossingen
Te stil.Voor een magnetische passieve zoemer is de aandrijfspanning of -stroom meestal te laag, of is de frequentie niet-resonantie. Rijd op de nominale Vp-p nabij resonantie.
Geen geluid.Controleer de polariteit, controleer of de MCU daadwerkelijk een blokgolf uitzendt en controleer of de drivertransistor schakelt.
Vervormde toon.Voeg de flyback-diode toe en controleer of de driver de spoelstroom kan leveren zonder door te zakken.
Zoemer geblokkeerd.Zorg ervoor dat de behuizing de geluidspoort niet afdekt; De grootte van de holte beïnvloedt de resonantie en kan de uitvoer dempen.
12. Hoe MEIDI uw zoemersourcing ondersteunt
Met 15 jaar exportervaring levert MEIDI (Jiangsu Huaneng Electronics) magnetische passieve zoemermodellen in SMD- en through-hole-pakketten, van 3 V tot 12 V-aandrijvingsfamilies, met SPL tot 100 dB. Alle producten worden vervaardigd onder ISO 9001- en ISO 14001-systemen en voldoen aan de RoHS-, REACH- en CE-vereisten. Ontdek het volledigemagnetische passieve zoemercatalogusofneem contact op met ons teamvoor monsters en aangepaste specificaties.
13. Veelgestelde vragen
Hoe stuur ik een magnetische passieve zoemer aan vanuit een MCU?
Gebruik een timer/PWM-pin om een blokgolf op de gewenste frequentie uit te voeren en schakel vervolgens de spoel via een transistor of MOSFET. De meeste MCU GPIO-pinnen kunnen niet de 30-100 mA leveren die een magnetische passieve zoemer nodig heeft, dus een driverfase is vereist.
Kan een magnetische passieve zoemer een melodie spelen?
Ja. Omdat de toon wordt ingesteld door het externe signaal, kunt u verschillende frequenties in volgorde zetten om melodieën, tweetonige alarmsignalen of duidelijke bevestigingspiepjes te creëren via één enkele magnetische passieve zoemer.
Magnetisch of piëzo: welke moet ik kiezen?
Kies een magnetische passieve zoemer voor laagspanningssystemen, rijkere tonen en luidruchtige omgevingen. Kies piëzo wanneer ultralaag vermogen en een dun profiel het belangrijkst zijn.
Waarom is mijn magnetische passieve zoemer stil?
De meest voorkomende oorzaken zijn onvoldoende aandrijfstroom, afwijkende resonantiefrequentie of een geblokkeerde geluidspoort. Rijd met een nominale Vp-p in de buurt van de resonantiefrequentie en houd de poort vrij.
Welke certificeringen moet een kwaliteitszoemer hebben?
Zoek naar ISO 9001- en ISO 14001-productiesystemen, plus RoHS-, REACH- en CE-conformiteit. Deze bevestigen de materiaalveiligheid en consistente productiekwaliteit voor exportmarkten.
Conclusie
Een magnetische passieve zoemer is een eenvoudig, betrouwbaar en zeer flexibel hoorbaar onderdeel. Door te begrijpen hoe het werkt (spoel, magneet en diafragma aangedreven door een externe blokgolf) en echte parameters te controleren, zoals nominale spanning, resonantiefrequentie, SPL en spoelweerstand, kunt u het juiste model selecteren, een veilig aandrijfcircuit ontwerpen met de juiste terugslagdiodebescherming en duidelijke geluidsfeedback leveren in elk product. Blader door deMEIDI magnetische passieve zoemerreeksofneem contact op met ons teamvoor technische ondersteuning en monsters.
We gebruiken cookies om u een betere browse-ervaring te bieden, het siteverkeer te analyseren en de inhoud te personaliseren. Door deze site te gebruiken, gaat u akkoord met ons gebruik van cookies. Privacybeleid